

近日,ROBO医疗官微发布内容显示不,其自主研发的EndoDreams双臂消化内镜手术机器人系统,在首都医科大学附属北京友谊医院顺利完成该中心首例患者入组。这是继山东大学齐鲁医院完成全国首例入组之后,这项全国首个多臂消化内镜手术机器人多中心临床研究正式迎来第二家临床中心的病例落地,标志着相关临床验证工作正稳步向前推进。
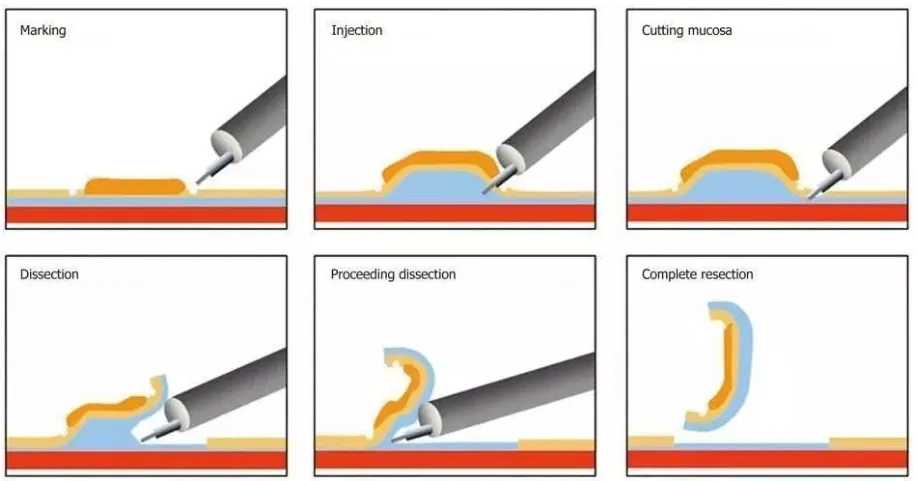
作为国家科技部重点研发计划重要成果,EndoDreams项目自2021年启动研发,2023年完成原型机开发与动物实验,目前全面进入人体多中心临床验证阶段。在动物研究中,EndoDreams对下消化道ESD的从环周切开开始的总剥离时间少于20分钟,切除标本尺寸约10×15mm,未观察到迟发性出血,相关研究成果已发表于国际学术期刊《Journal of Gastroenterology and Hepatology》。
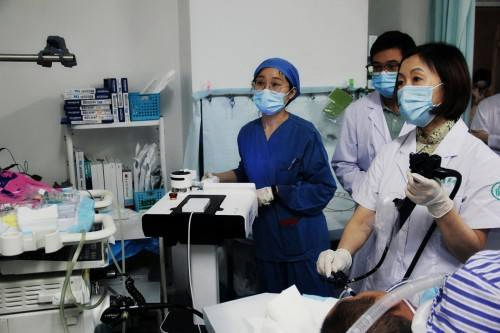
本次入组的病例为直肠颗粒型侧向发育型肿瘤,北京友谊医院消化内镜中心团队先完成充分术前评估,制定了EndoDreams机器人辅助ESD手术方案。术中系统全程运行稳定,术者操控两条柔性机械臂,在内镜直视下依次完成病变抓持、牵引、暴露与剥离切除,最终病灶实现完整整块切除。
此次入组过程中,患者术中生命体征平稳,未出现出血、穿孔等相关并发症,所有操作均达到预期临床目标。该例手术由首都医科大学附属北京友谊医院消化内镜中心李鹏院长医师团队实施,北京友谊医院消化内镜中心拥有成熟的内镜诊疗体系与丰富的临床研究经验,且蝉联世界内镜组织“全球最佳内镜中心”称号。
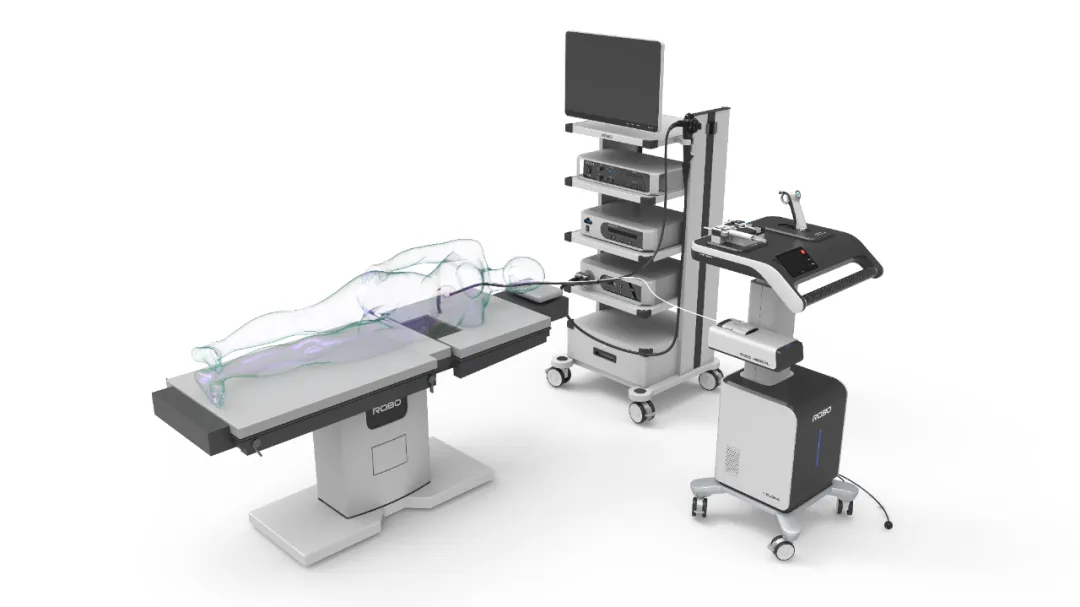
ROBO医疗目前已形成行业内独有的分层产品矩阵,实现单臂与双臂系统的互补布局。
其中EndoFaster速易必单臂系统是全球首个获批上市的消化内镜手术机器人,于2025年3月12日正式获得国家药监局批准上市,现已实现临床常态化应用,突破了海外高端创新器械的垄断格局。
该产品采用消化内镜外挂柔性机械臂设计,通过主从控制模式实现末端执行器4自由度运动,可精确控制夹取位置与方向,临床定位以牵引辅助为主,有效减少医生手部抖动导致的穿孔风险,在ESD等复杂手术中精准提拉组织、稳定暴露术野。
此次入组的是在此基础上迭代而来的EndoDreams双臂系统,将柔性机械臂从单臂辅助拓展到双臂多器械协同的复杂手术场景,面向不同临床需求提供分层微创解决方案。
在北京友谊医院本次手术中,双臂系统不再局限于单纯的组织牵引辅助,而是深度参与抓持、暴露、剥离等核心手术步骤,由临床医生完成手术决策与整体操控,机器人精准执行操作指令,完成了从“辅助牵引”到“核心操作”的术式升级,充分验证双臂协同模式在真实临床场景中的实用价值。
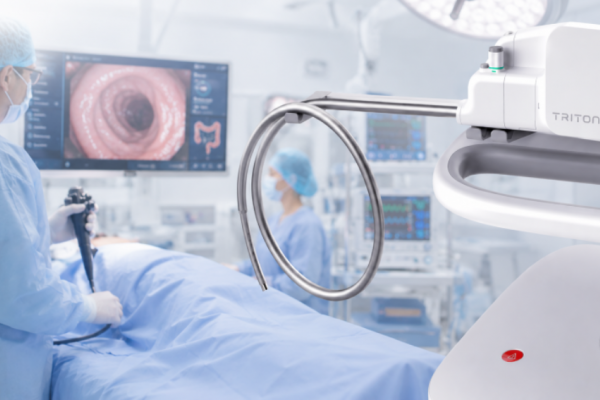
EndoDreams搭载两条直径小于3mm的多自由度柔性机械臂,基于现有双通道内镜平台开发,两条机械臂既可以独立运动也能协同作业,在体内实现接近腹腔镜的“双手协同”外科化操作模式:一条机械臂负责牵引抬举病变、稳定暴露术野,另一条机械臂配合完成剥离等关键手术动作,牵引角度可根据术中组织情况动态调整,为复杂消化道病变切除构建稳定操作环境。
在技术层面,它采用微型连续体柔性机械臂方案,在完成6自由度运动的同时实现精准的主从控制,系统配备的主操作台集成两个主机械手、专用操纵杆和脚踏板面板,每个机械手包含三个主动自由度用于动力驱动,三个被动自由度用于位置调整,同时搭载与商用双通道内镜完全兼容的内镜遥控驱动系统,所有内镜操作均可在控制台上完成。
临床上,传统内镜手术以单手器械操作为主,组织牵引、术野暴露、病变切除需要术者高度协调,持续牵引状态下操作难度进一步提升,加上腔道内部操作空间狭小,传统ESD由于缺乏有效组织牵引,难以形成类似腹腔镜手术中的操作三角,导致术中出血和穿孔风险增加。
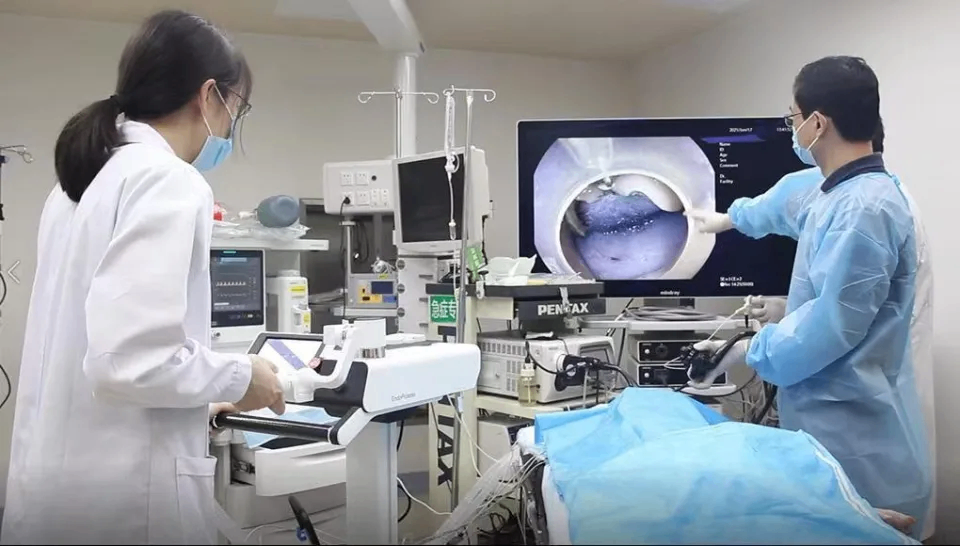
EndoDreams的双臂协同模式从根本上改变了这一局面,它采用模拟主刀医生双手操作的风格,利用两条柔性机械臂可在体内形成操作三角,大幅提升术野暴露质量,牵引角度可根据术中组织情况实时调整,确保连续高张力暴露黏膜下空间,从抓持、暴露到剥离切除,双臂系统深度参与全部核心手术环节,而非仅提供辅助牵引。
本次EndoDreams中国多中心临床研究由山东大学齐鲁医院牵头,首都医科大学附属北京友谊医院、南方医科大学深圳医院共同参与,是全国首个多臂消化内镜手术机器人多中心临床研究项目。
在2026年7月,项目于山东大学齐鲁医院完成研究整体首例患者入组,顺利实现病灶整块切除,术中未出现明显并发症,初步验证系统的安全性与临床可行性。北京友谊医院完成中心首例入组后,同一套机器人系统开始接受不同术者、不同诊疗环境的临床检验,研究样本维度进一步丰富。
而多中心研究的核心价值在于考察跨医院场景之下,设备运行、团队配合、手术流程与临床结局的可重复性,除核心机械执行性能之外,设备部署便捷度、与院内现有内镜设备兼容性、不同医护团队配合流程、操作流程可复制性,都是评估产品临床转化潜力的重要维度,可重复、易标准化,是手术机器人从临床试验走向大规模临床应用的关键前提。
当前全球机器人内镜市场正快速发展,行业预计从2025年的26.3亿美元增长至2026年的30亿美元,复合年增长率达14.3%,到2030年有望达到48.5亿美元,机器人辅助内镜手术领域正从独立可视化工具向集成化手术生态系统转变,先进平台将成像、导航、活检、治疗器械和数字化病例数据整合于单一工作流中。
不过随着技术平权与制造成本规模化的快速下降,当前该赛道的竞争格局也日趋激烈,包括海外奥林巴斯、EndoQuest、EndoRobotics、Swan EndoSurgical以及国内的罗伯医疗、澳华医疗等企业均已入局,行业已从概念验证迈入快速发展期。而直观外科旗下胃肠道柔性手术机器人IG1000也已获FDA批准,产品主打上消化道内窥镜成像与力反馈操作,为行业普及带来了巨大的参照目标。所以在此背景下,ROBO医疗凭借EndoFaster的全球首个获批上市先发优势,以及EndoDreams在双臂协同技术上的突破,构建了从单臂到双臂的差异化竞争壁垒。
ROBO医疗2015年成立于深圳,是一家进入产业化阶段的医疗机器人研发型企业,在柔性臂手术机器人领域积累了丰富的技术及经验,已获得近200项专利。公司于2026年完成数千万元B+轮融资,由水木创投领投,产业方博悦天诚跟投,资金主要用于核心产品EndoFaster的全国临床落地、EndoDreams的研发、智能化生产基地建设以及国际市场认证与入院推广。
整体来看,EndoDreams的核心差异化在于以双臂多器械协同替代传统单臂辅助,实现从“牵引工具”到“手术执行系统”的质变,其技术突破在于直径小于3mm的多自由度柔性机械臂在双通道内镜平台上完成双手协同操作,构建体内操作三角,其临床价值验证路径依托全国首个多臂消化内镜手术机器人多中心临床研究,通过跨中心、跨术者的可重复性检验,为双臂内镜机器人规范化临床应用提供完整循证依据。
立足中国,放眼世界,ROBO医疗正全面加速全球化战略布局,持续推进各项临床研究与注册工作,紧密围绕临床痛点优化机器人系统性能,致力于成为全球领先的创新消化内镜手术方案提供者。